キーカートの無線制御とは、磁気テープに沿って走る簡易AGV(無人搬送車)に無線通信を付加し、複数台の運行管理(群制御)や移載装置・周辺設備との連動を実現する制御方式です。単体走行では避けにくい交差点での衝突・渋滞や、受け渡し工程での人手介在を、AMR(自律移動ロボット)のような運行管理で解消できます。この記事では、仕組み、通信する情報、群制御のロジック、無線方式の選定、導入前の確認項目を制御設計の視点で解説します。
- キーカートに無線制御を加えると、単体走行と何が変わるのか
- 複数台を衝突・渋滞なく走らせる運行管理ロジックの考え方
- 無線方式の選び方と、通信断・安全面で押さえるべき設計上の注意点
キーカートの無線制御とは?単体走行との違い
キーカートの無線制御とは、磁気テープ誘導の簡易AGVに無線通信を加え、複数台の運行管理や設備連携を行う方式です。
AGV(Automated Guided Vehicle:無人搬送車)のうち、キーカートは磁気テープに沿って走行する簡易的な自動搬送車で、安価で導入しやすい点が特長です。製造現場では、台車の上にコンベアなどの移載装置を組み合わせて使うケースが多く見られます。一方で、キーカートは単体走行が基本です。複数台が同じ経路を走ると交差点で衝突・渋滞が起き、周辺設備の前では人が手動でワークを移載する、といった運用になりがちです。
AMR(Autonomous Mobile Robot:自律移動ロボット)では、無線通信による一元管理と複数台の運行管理が標準機能として備わる製品が多くあります。キーカートに無線通信機能を付加し、同様の運行管理や設備連携を構築するのが「無線制御」の考え方です。東亜エレクトロニクスでも、キーカートの制御サービスとして、無線通信化による複数台の同時制御や移載装置との連動制御に対応しています。
| 比較項目 | 単体走行のキーカート | 無線制御を付加したキーカート | AMR |
|---|---|---|---|
| 走行経路 | 磁気テープに沿って走行 | 同左(磁気テープ誘導) | 地図やセンサーによる自律走行が中心 |
| 複数台の運行管理 | キーカート単体で走行。台数が増えると交差点で衝突・渋滞しやすい | 無線を介した運行管理ロジックで衝突防止・待機制御を行う | 運行管理機能を備える製品が多い |
| 設備との受け渡し | 周辺設備の前で人が手動で移載することが多い | 台車上の移載装置と周辺設備のインターロックを構築できる | 製品やオプションにより異なる |
| 運行状況の把握 | キーカートごとの状態を一元的に把握しにくい | アンドンや管理室のモニターに表示する構成が可能 | 管理ソフトで表示できる製品が多い |
| 経路の変更 | 磁気テープの貼り替えを伴う | 同左(工程変更に備え、制御プログラムを変更しやすく設計する) | ソフト側で変更しやすい傾向 |
表のとおり、無線制御は「経路は固定のままで、運行管理と設備連携だけを高度化する」手段です。経路が比較的安定している工程間搬送では、キーカートそのものを入れ替えずに自動化の範囲を広げられる点が実務上のメリットになります。
無線制御で通信する情報とシステム構成
無線では、走行・停止の許可、現在位置、キーカートの状態、移載の要求と完了などを、上位の制御装置とキーカートの間でやり取りします。
システムは大きく、上位側の制御装置(PLC:Programmable Logic Controllerなど)、無線の親機と子機、台車側の制御部、台車上の移載装置、受け渡し先の周辺設備で構成されます。上位側が全台の位置と状態を把握し、キーカートごとに走行の可否を判断する形が基本です。
無線で受け渡す主な情報
- 走行・停止指令:発進の許可、交差点手前での待機などの指令
- 位置情報:ステーションへの到着、通過した区間の報告
- キーカートの状態:走行中・停止中・異常、バッテリーの状態
- 移載の要求と完了:周辺設備との受け渡しのやり取り(ハンドシェイク)
- 搬送指示:搬送元・搬送先など、上位の生産指示システムから受けた指示
上位システムとの連携と見える化
生産指示システムと連動すれば、「いつ・どこへ・何を運ぶか」の指示をキーカートへ自動で渡せます。運行状況を現場のアンドンや管理室のモニターへリアルタイムに表示すれば、停止や遅れの原因を現場で素早く把握できます。表示まわりの設計は「見える化」システムの考え方と共通します。
複数台の群制御に必要な運行管理ロジック
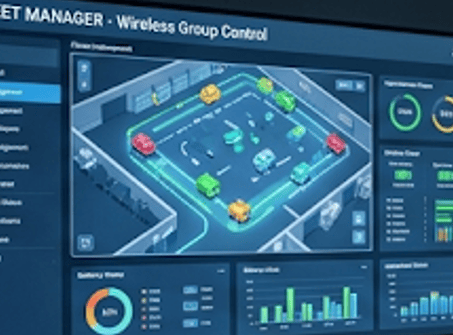
群制御では、交差点や合流部へキーカートが同時に進入しないよう通行権を管理し、待機と発進を判断する運行管理ロジックが必要です。
衝突防止と待機制御の考え方
磁気テープ誘導は経路が固定されるため、衝突の起こる場所も交差点・合流・分岐に限られます。そこで経路を区間(ブロック)に分け、各区間に同時に進入できるキーカートを1台に制限する排他制御が基本になります。区間が空くまで手前で待機させ、空いた時点で発進を許可します。
設計時には、複数台が互いに相手の通過を待って動けなくなる膠着(デッドロック)の回避、待機位置の確保、同時に要求が重なった場合の優先順位を決めておく必要があります。
充電管理とレイアウト変更への備え
キーカートはバッテリーで動くため、充電切れによる突然の停止がライン全体の稼働率を下げる要因になります。バッテリーの状態を無線で把握し、充電が必要なキーカートを計画的に充電位置へ向かわせるロジックを組み込むと、突発停止を減らせます。また、ステーションや区間の情報をプログラム内でパラメータとして持たせておくと、工程変更やレイアウト変更、将来の増車に伴う修正範囲を小さくできます。
無線による運行管理は通常の運転制御です。非常停止や障害物の検知など、人や設備を守る安全機能は、台車側の独立した回路・センサーで構成し、無線通信に依存させない設計とします。適用する安全要求は、現場のリスクアセスメントに基づいて決定します。
無線方式の選び方と通信断への備え
無線方式は、必要な通信量・通信距離・周辺の電波環境で選びます。あわせて、通信が途絶えた場合のキーカートの動作を先に決めておくことが重要です。
下表は代表的な方式の一般的な傾向です。通信速度や到達距離などの仕様値は機種や設置環境で変わるため、採用する機器のメーカー資料で確認してください。
| 方式 | 特徴 | 向く用途 | 留意点 |
|---|---|---|---|
| 無線LAN(Wi-Fi) | 通信量を確保しやすく、構内ネットワークや上位システムと接続しやすい | 台数が多い構成、上位システムとのデータ連携 | 他の無線機器との干渉・混雑、アクセスポイント間の切り替え(ローミング)の設計が必要 |
| 920MHz帯の特定小電力無線 | 一般に低速だが、無線LANと周波数帯が異なり、比較的遠くまで届きやすい | 小容量の指令・状態信号のやり取り | 大容量データには不向き。通信周期・応答時間の確認が必要 |
| 光伝送装置 | 光を媒体に、移動体と固定設備の間でケーブルレスに信号を授受する | 停止位置での設備とのインターロック | 通信できる範囲・向きが限られ、走行中の広域通信には向かない |
光伝送装置による設備連携は、AGV工程間搬送を実現するための移載装置設計のポイントでも解説しています。実際の現場では、走行中の運行管理に無線LANや920MHz帯、停止位置での受け渡しに光伝送装置といったように、役割ごとに方式を使い分ける構成も検討対象になります。
電波環境の確認と通信断時の設計
工場内は金属製の設備や棚による反射・遮蔽が多く、同じ構内でも場所によって通信品質が大きく異なります。導入前に走行経路全体で電波状況を測定し、通信が不安定な場所を把握しておきます。
通信断への備えとして、次の項目を仕様の段階で決めておきます。
- 通信の監視:一定時間通信が途絶えたことを検知する仕組み(タイムアウト)
- 途絶時のキーカートの動作:その場で停止するのか、直近の安全な位置まで進むのか
- 移載中の通信断:ワークの受け渡し途中で通信が切れた場合の扱い
- 復帰後の再開手順:自動で再開するのか、作業者の確認を挟むのか
導入前に確認したい項目
台数・搬送頻度、交差点の数、設備との受け渡し条件、電波環境、上位システム連携の有無を整理すると、必要な制御の範囲が明確になります。
- 台数と増車計画:現在の台数と、将来の増車予定
- 経路の構成:交差点・合流・分岐の数、待機できるスペース
- 受け渡し相手の設備:コンベアなどの仕様、既存PLCのメーカーと通信方法
- 台車上の移載装置:コンベア、昇降ユニットなど、必要な動作の種類
- 電波環境:金属設備の配置、既存の無線機器の有無
- 上位システム連携:生産指示システムとの連動やモニター表示の要否
- 充電の運用:充電方式、充電のタイミングと場所
- 共有通路:人やフォークリフトと通路を共有するかどうか
これらは構想段階の曖昧な状態でも整理を始められます。キーカートと周辺設備の受け渡しまで含めて検討する場合は、AGVシステム構築サービスの範囲も参考になります。コンベア搭載型AGVで生産ラインのコンベアと直接連結し、搬送を自動化した例は、AGVでの自動化事例で紹介しています。
よくある質問
既存のキーカートに無線制御を後から追加できますか?
キーカートの仕様や制御系の構成によるため、一概には言えません。現行キーカートの制御方式、無線機器の設置スペース、既存設備側のPLC構成を確認したうえで、追加できる範囲を判断します。まず現状のキーカートと設備の情報を整理することをおすすめします。
無線制御を付加すれば、キーカートはAMRの代わりになりますか?
用途によります。経路が固定で変更が少ない搬送には、無線制御付きのキーカートが適する場合があります。経路の頻繁な変更や自由な走行が必要な場合は、AMRも比較対象になります。両者の違いはAGVからAMRへ!自動搬送技術シフトの理由と選定の要点も参考にしてください。
通信が途切れたとき、キーカートはどうなりますか?
動作は設計で決まります。一般には通信を監視し、一定時間途絶えたらキーカートを停止させる設計とします。移載中に途絶えた場合の扱いや、復帰後に自動で再開するかどうかは、現場の運用とワークの保持状態に合わせて仕様化します。
台数が増えても運行管理は成り立ちますか?
運行管理ロジックの設計次第です。台数が増えると交差点での待機が増え、通信量も増えるため、経路の区間分割と無線方式を、増車を見据えて決めておく必要があります。将来の増車や工程変更を前提に、プログラムを変更しやすい構成にしておくと、拡張時の手戻りを抑えられます。
キーカートの無線制御・群制御の構築なら東亜エレクトロニクスにお任せください
東亜エレクトロニクス株式会社 東亜電機カンパニーは、キーカートに無線通信機能を付加し、複数台の群制御、台車上の移載装置や既存設備との連動制御、上位システムとの連携を構築するサービスを提供しています。ハード・ソフト両面の制御設計ノウハウを活かし、構想や仕様検討の段階から、動線・既存設備・将来の増車まで見据えた仕組みをご提案します。「どこまで自動化できるか」の相談だけでも歓迎します。
キーカートの無線制御・FAシステムについてお気軽にご相談ください
FAシステムの技術相談・お問い合わせ